Araçlarımızı oluşturan, takımımız tarafından geliştirilen alt sistemler ve Ar-Ge çalışmaları.
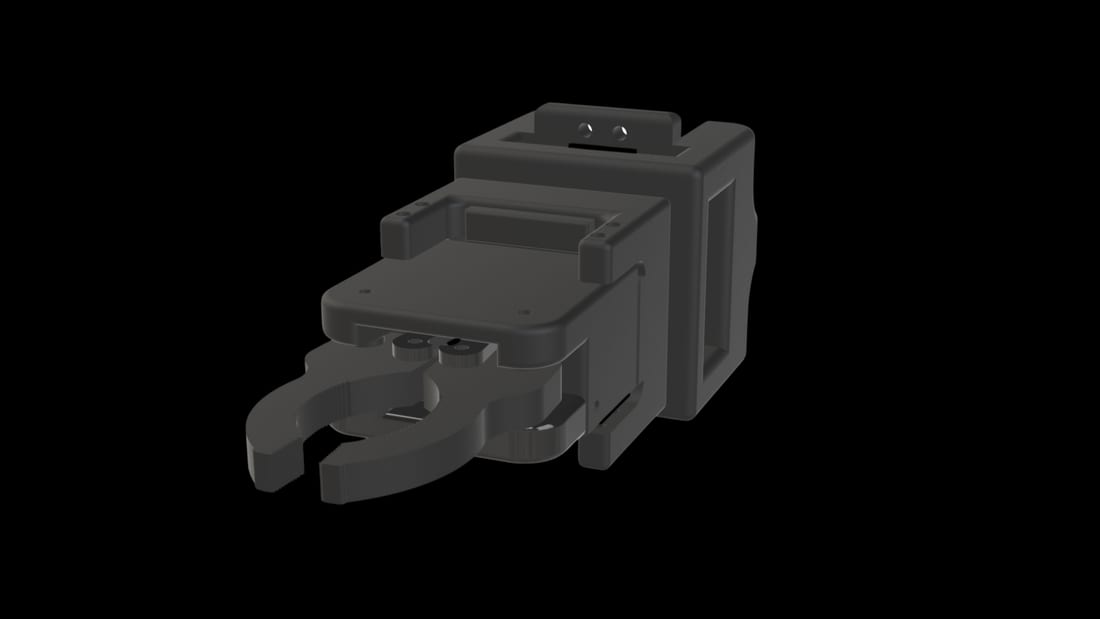
3 eksende rotasyonel ve eğrisel hareket yapabilen robot kol; tasarımı, imalatı, donanımı ve yazılımı tamamen takıma aittir.
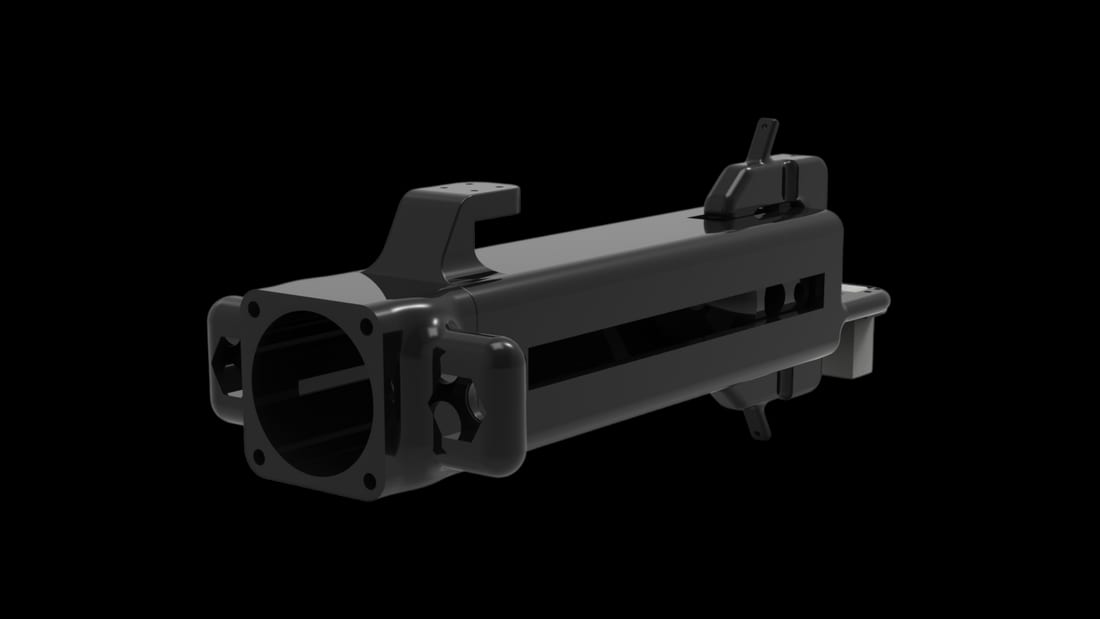
Pnömatik sistem veya ateşleyici kullanmadan tamamen mekanik prensiplere dayanan; savunma ve keşif amaçlı geliştirilen sistem.
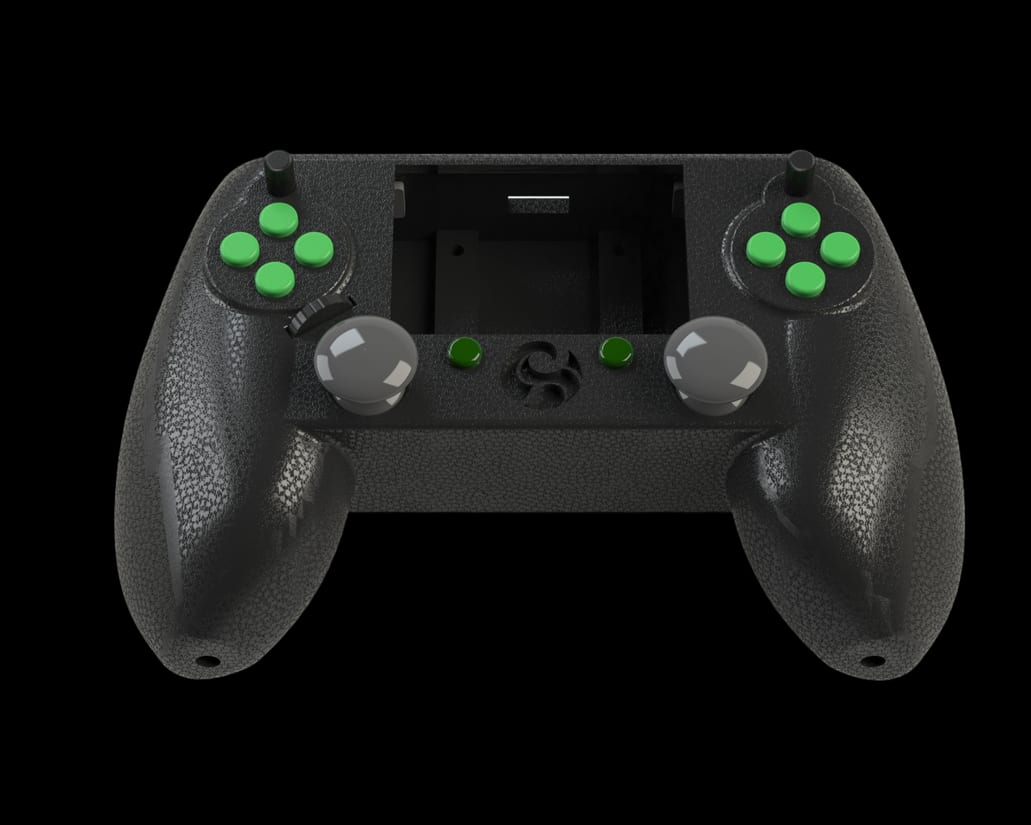
Aracın manuel kontrolünü sağlayan, parametre izleme ve mod geçişi sunan; tamamı takım tarafından geliştirilen ROV kumandası.
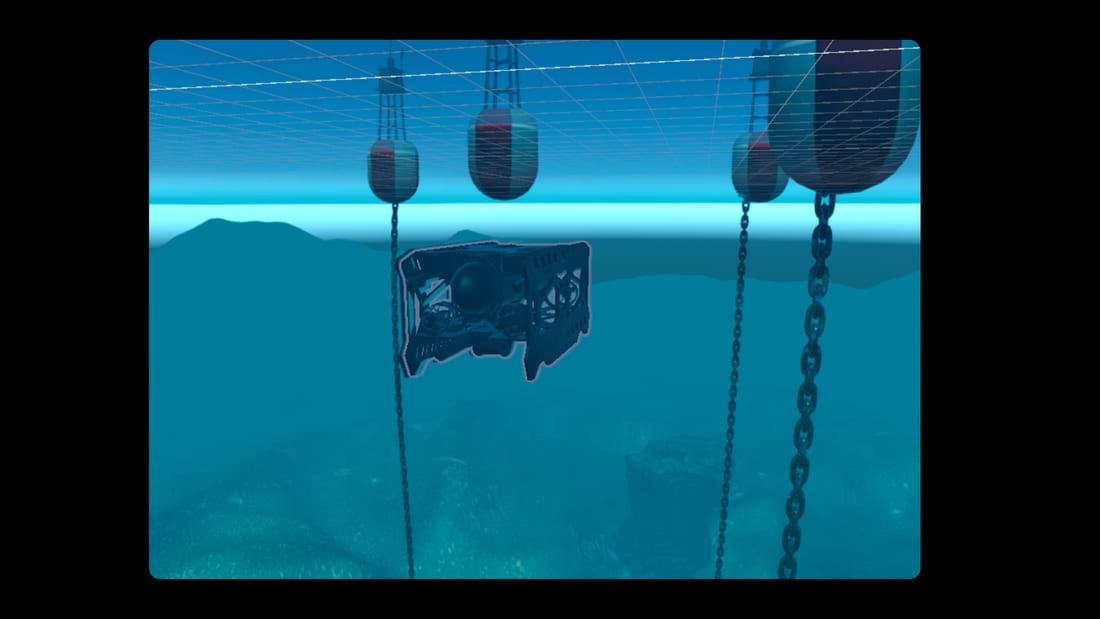
Unity Engine üzerinde geliştirilen su altı simülasyonu; otonom sürüş, havuz tarama ve görüntü işleme testleri bilgisayar ortamında yapılır.
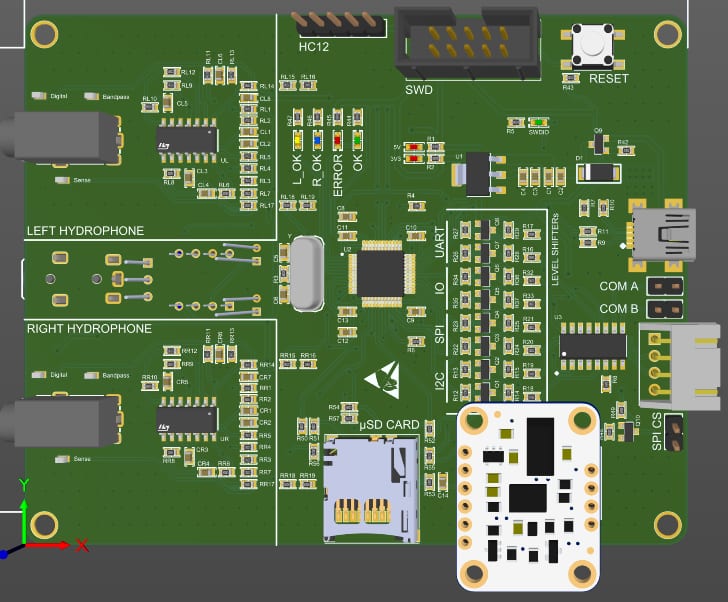
Su altı akustik sinyalleri algılayarak konum belirleme ve haberleşmede kullanılır; çoklu hidrofonla yön tayini yapar.
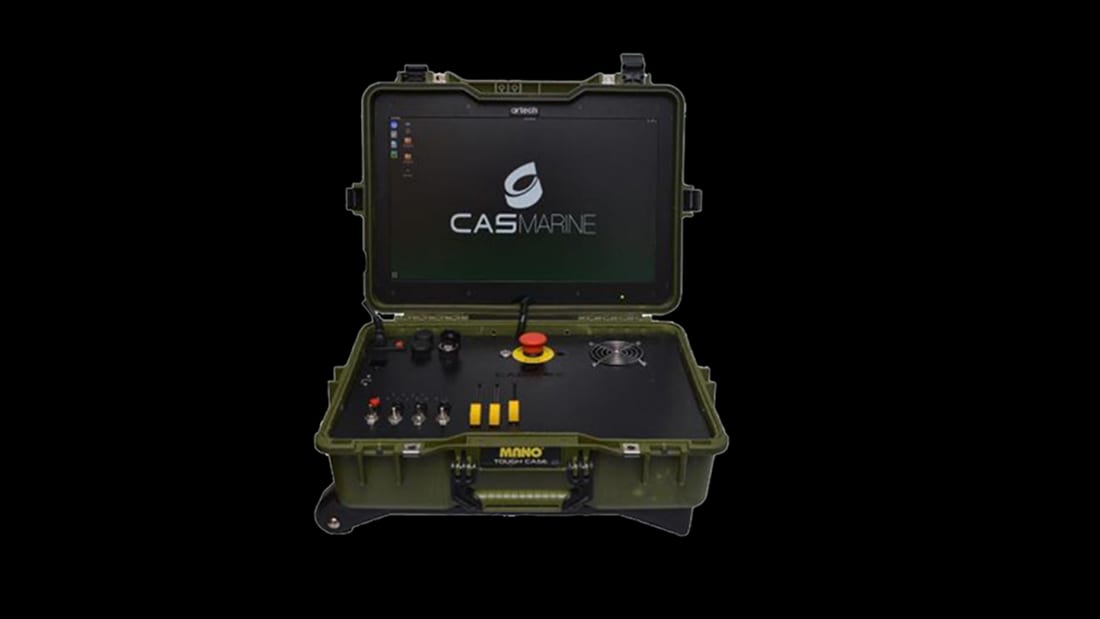
Araçtan gelen verinin anlamlandırılıp kullanıcıya sunulduğu işlem birimi; derinlik, basınç, kamera ve batarya durumunu tek arayüzde gösterir.
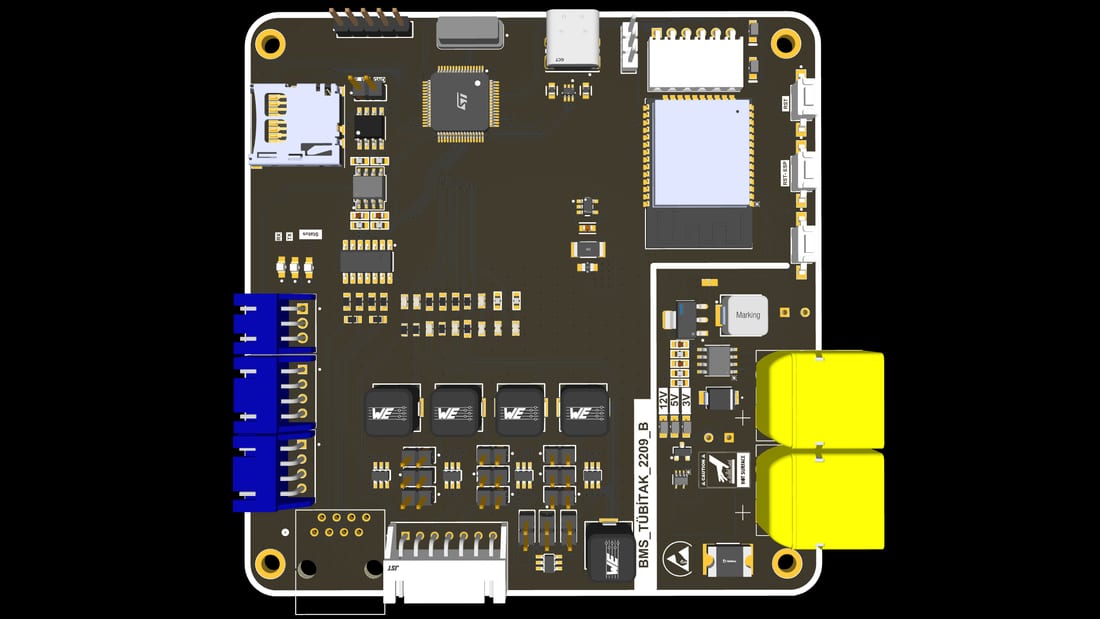
Hücreler arası voltaj farklılıklarını dengeleyerek sistemi sağlıklı ve verimli çalıştıran, çok sayıda koruma devresi içeren kontrol kartı.